2022 — présent
Diplôme d'ingénieur — SUPMICROTECH (ENSMM)
Robotique, automatique et mécatronique. Modélisation dynamique, commande des systèmes continus et discrets, vision industrielle et systèmes embarqués.
SUPMICROTECH (ENSMM) / Besançon
Ingénieur en robotique & automatique
Je conçois et commande des systèmes mécatroniques — de l'estimation d'état sur microcontrôleur aux cellules robotiques industrielles. Président de l'Association de Robotique de SUPMICROTECH.
Un pendule inversé à deux roues, stabilisé par fusion inertielle et commande PID embarquée.
Explorer le projet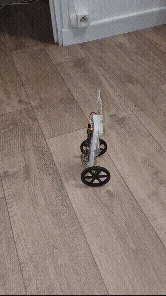
Programmation de bras Stäubli, UR5e et ABB YuMi, intégrés à une base mobile MiR100.
Explorer le projet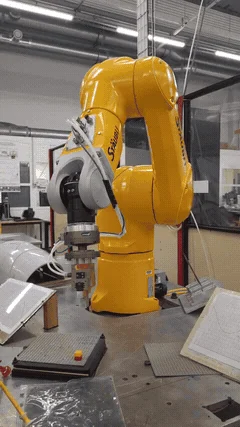
Retour d'état, observateur de Luenberger et action intégrale pour tenir la profondeur malgré les perturbations.
Explorer le projet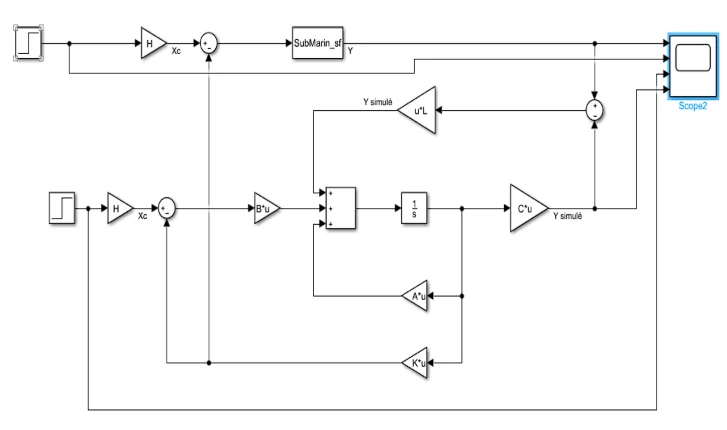
Modèle discret dans le plan en z et synthèse d'un correcteur PD à réponse rapide, sans dépassement.
Explorer le projet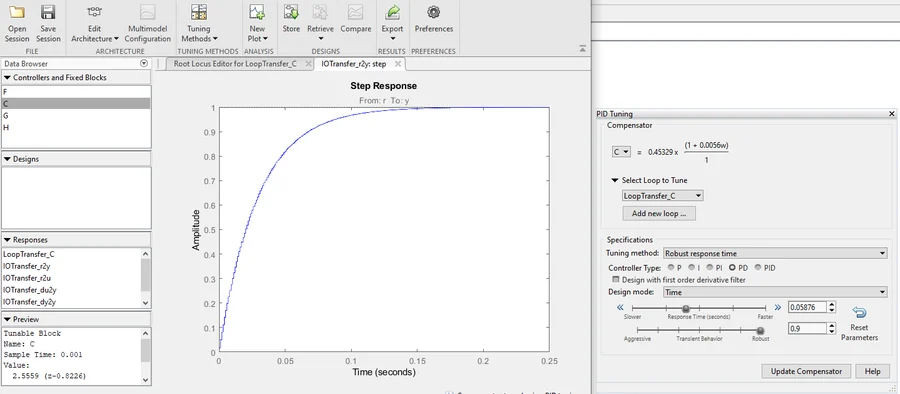
Identification expérimentale de Broida, réglage PI/PID et étude du prédicteur de Smith.
Explorer le projet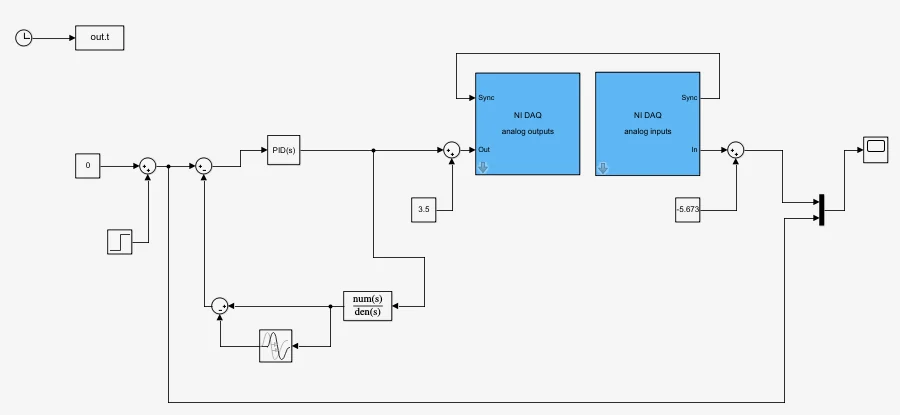
Robotique, automatique et mécatronique. Modélisation dynamique, commande des systèmes continus et discrets, vision industrielle et systèmes embarqués.
Lycée René Cassin, Mâcon.
Conception et validation de systèmes mécatroniques de précision. Analyse fonctionnelle, modélisation et essais sous contraintes industrielles.
Pilotage de projets techniques et d'équipes de construction de robots autonomes ; budget et organisation des ateliers.
Prototypage d'une solution mécatronique en équipe pluridisciplinaire, de l'idée à la démonstration fonctionnelle.