Asservissement Numérique d'un Chariot à Pendule Inversé
Modélisation discrète dans le plan complexe en z, preuve théorique de l'erreur statique nulle et synthèse d'un correcteur PD numérique sous SISOTOOL.
1. Présentation & Objectifs du Projet
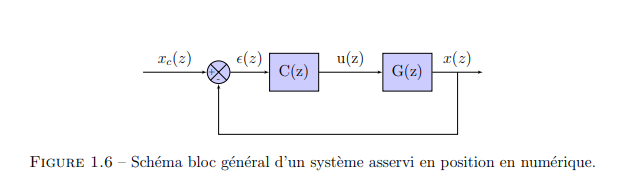
Ce projet porte sur l'asservissement en position d'un chariot mobile guidé sur rail. Le système continu d'origine présente une dynamique rapide comportant un pôle intégrateur à l'origine.
L'objectif est d'étudier l'influence de la période d'échantillonnage \(T_e=1\,\mathrm{ms}\), de justifier l'absence de terme intégrateur supplémentaire et de synthétiser un correcteur PD numérique rapide sous SISOTOOL.
2. Synthèse & Analyse dans le Plan en z
Discrétisation par Bloqueur d'Ordre Zéro (BOZ)
Le compte rendu identifie d'abord le modèle continu \(G(p)=\dfrac{K}{p(1+\tau p)}\), avec \(K=75{,}1\) et \(\tau=0{,}005139\,\mathrm{s}\). La discrétisation BOZ à \(T_e=0{,}001\,\mathrm{s}\) donne :
Erreur Statique Nulle & Synthèse PD SISOTOOL
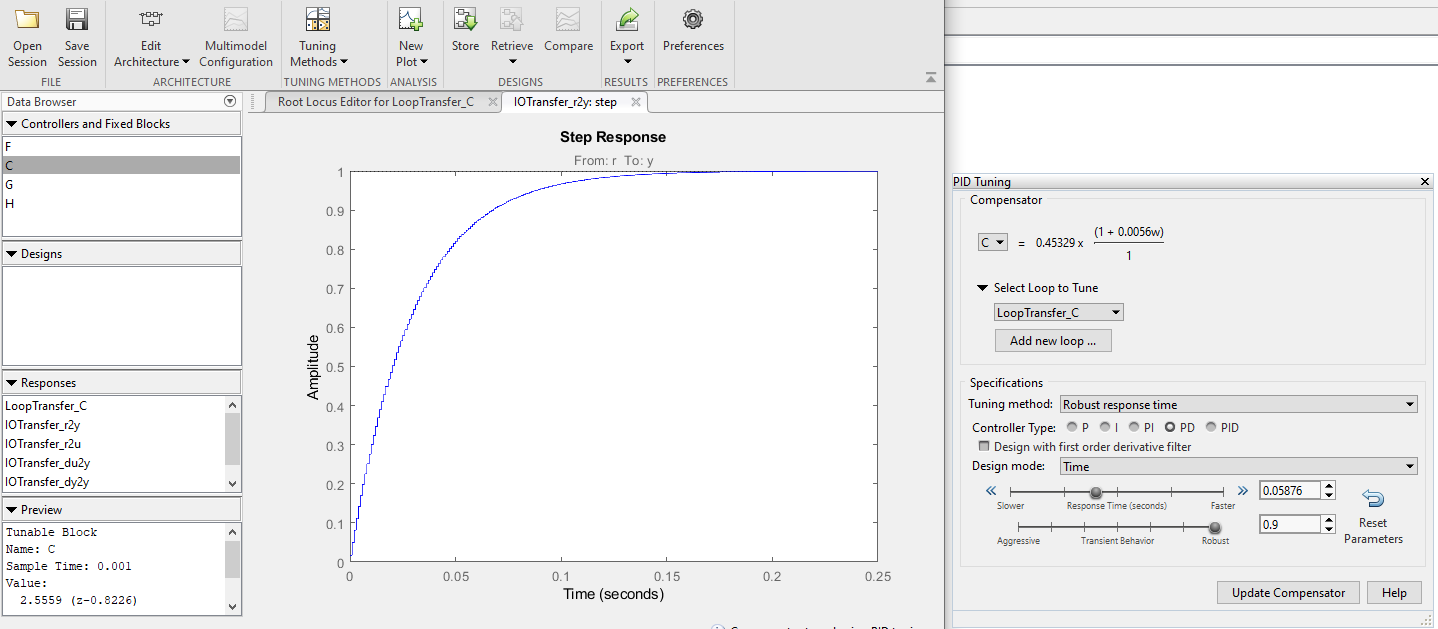
Le pôle intégrateur en \(z=1\) permet une erreur statique nulle pour une consigne en échelon, en régime stable. Le réglage PD présenté dans le rapport atteint :
Ces résultats sont extraits du compte rendu ; les captures d'origine sont conservées ci-dessous.
Consulter le compte rendu source (PDF)3. Schéma et résultats de commande