Cellules de Robotique Industrielle & Cobotique
Programmation, apprentissage de trajectoires et exploitation de robots poly-articulés industriels (Stäubli, Universal Robots, ABB YuMi) et de robots mobiles autonomes (MiR100).
1. Présentation & Objectifs du Projet
La robotique industrielle exige une parfaite maîtrise des systèmes poly-articulés, du calcul cinématique, de la gestion des trajectoires complexes et de la sécurité des zones de travail partagées homme-robot (cobotique).
Les réalisations couvrent plusieurs cellules de production : programmation de tâches de Pick & Place à haute vitesse sur Stäubli TX2-90, surfaçage et transfert inter-magasins sur Universal Robots UR5e, manipulation bimanuelle collaborative sur ABB YuMi et couplage avec la base mobile autonome MiR100.
2. Galerie des Démonstrations Robotiques
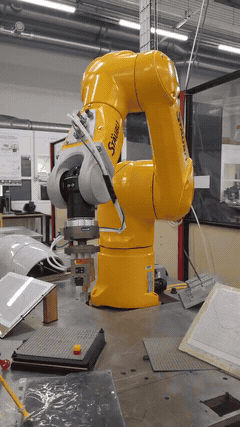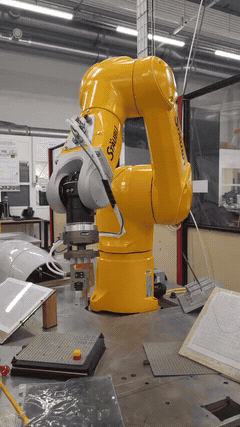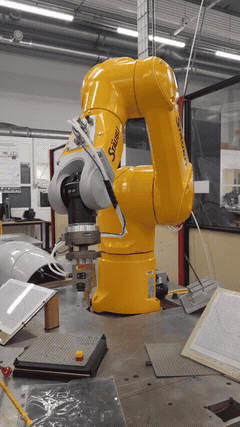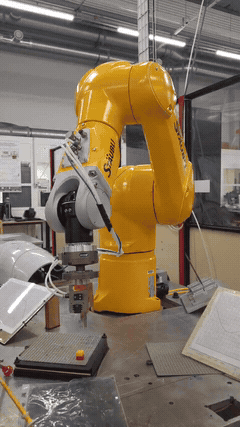
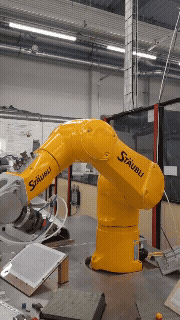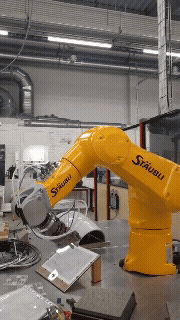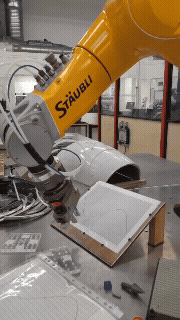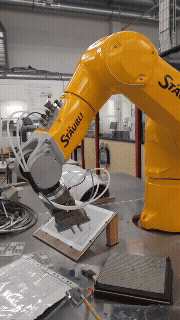
Stäubli TX2-90 — Pick & Place Haute Cadence
Saisie, transfert et dépose de composants avec contrôle d'accélération et optimisation du temps de cycle.
Stäubli TX2-90 — Suivi de Trajectoire Sinusoïdale
Génération de trajectoire continue paramétrique lissée pour applications d'usinage ou d'encollage.
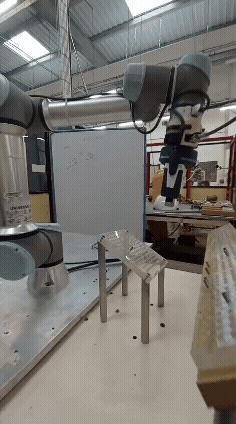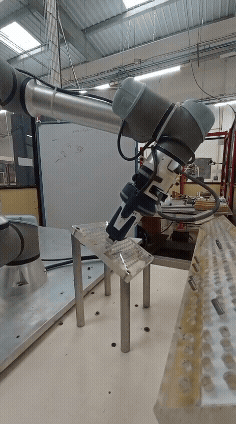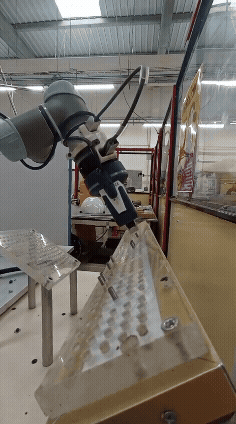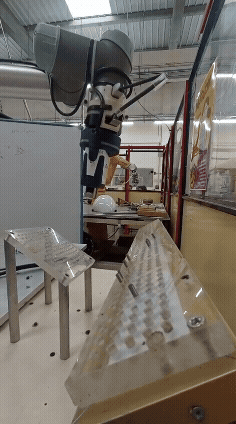
Universal Robots UR5e — Transfert Inter-Magasins
Apprentissage de points d'accès et manipulation de pièces entre postes de travail distants.
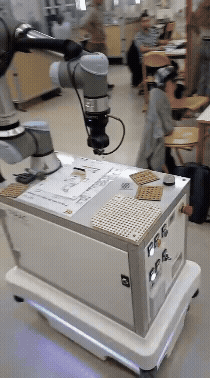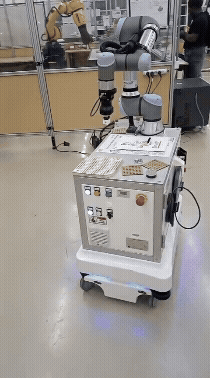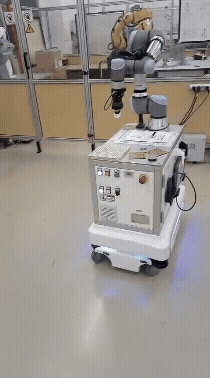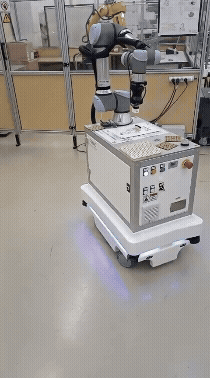
UR5e & Base Mobile AMR MiR100
Manipulation mobile et synchronisation entre le bras cobotique UR5e et la plateforme mobile autonome MiR100.
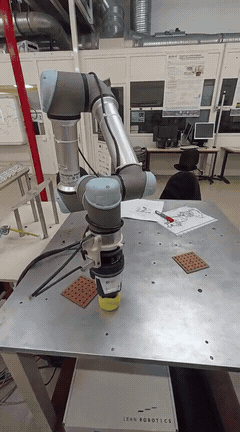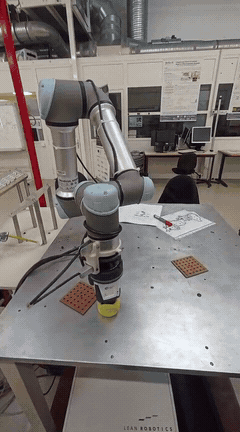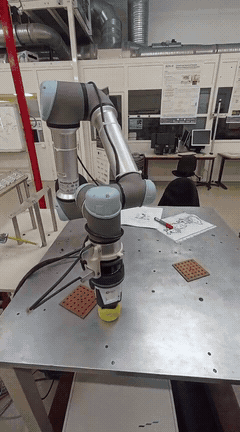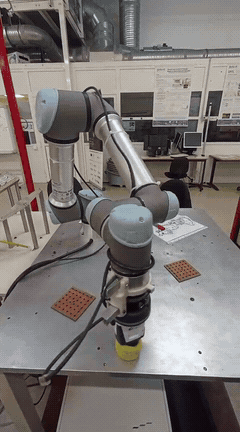
Universal Robots UR5e — Surfaçage et Polissage
Trajectoire de balayage surfacique régulier avec maintien d'orientation constante de l'outil.
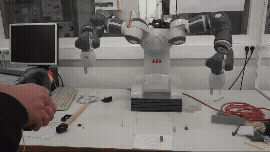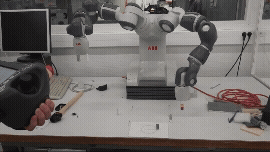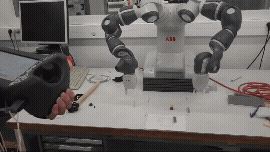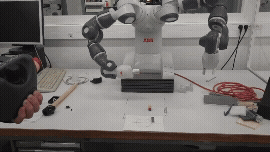
ABB YuMi — Manipulation Cobotique Bimanuelle
Assemblage collaboratif à deux bras avec préhenseurs flexibles intégrés sous RobotStudio.
3. Outils & Équipements Utilisés
4. Compétences Mobilisées
- Programmation structurée de trajectoires industrielles (Val3, RAPID, URScript).
- Gestion de la sécurité collaborative et des limites dynamiques homme-robot.
- Synchronisation d'équipements périphériques (préhenseurs, convoyeurs, AMR).
- Optimisation des temps de cycle et évitement des singularités cinématiques.